
Message VOL.15
生物の運動メカニズムを解明し、
革新的な新領域に挑む。
工学部 ロボティクス学科
ロボットメカニズム研究室
教授
衣笠 哲也
Tetsuya Kinugasa
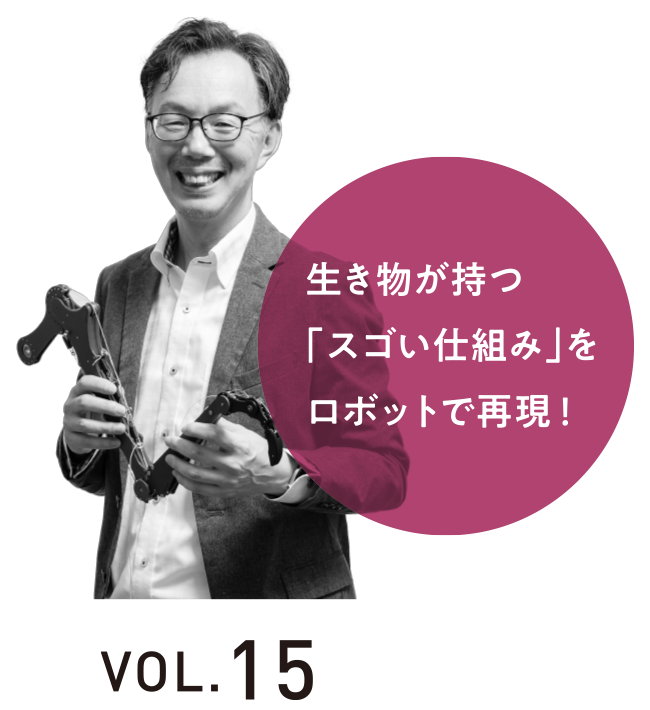
AIで自律的に動く「フィジカルAIロボット」が注目を集める一方で、私たちの暮らしに関わる複雑な環境に適応し、安全に動作させることには、まだ多くの課題が残っています。これに対して、自然界の動物たちは、複雑で変化する環境の中でも、俊敏かつ効率的に動くことができます。そこに注目したロボティクス学科の衣笠哲也教授は、動物の身体構造や筋骨格系に元々備わっている巧みな運動メカニズムをロボットで再現し、「なぜ動物はうまく動けるのか」という謎を解き明かすことで、次世代のロボット開発につなげる研究を進めています。岡山理科大学や立命館大学、大阪工業大学などとも連携しながら、生物学×ロボティクス、さらには古生物学×ロボティクスという新たな融合領域に挑んでいます。


生物の身体には、巧みな運動を生み出すどのような仕組みがあるのでしょうか。その原理を明らかにするためには、生物の解剖や運動の観察が欠かせません。しかし、観察から予想した運動原理が、本当にその動きを生み出しているのかを、生物そのものを使って確かめることは困難です。例えば、人工的に設計された機械部品を生物の身体に組み込んだり、体を動かす新しい制御方法を脳や神経に組み込んだりして、自由に実験することはできません。そこで、生物の代わりに、予想した運動原理にもとづいてロボットをつくり、実際に動作させることで、その考えが正しいかどうかを検証します。つまり、「ロボットをつくることで生物を理解する」というアプローチです。動物は長い進化の過程で、巧みで効率的な運動能力を獲得してきました。その仕組みを解析し、ロボットで再現できれば、生物の運動メカニズムを明らかにするだけでなく、新たなロボット技術の創出につながる可能性があります。
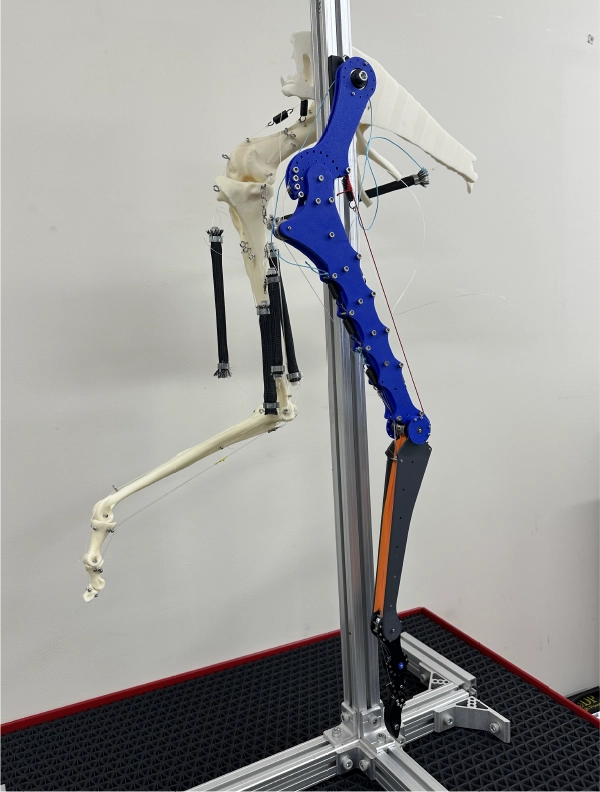
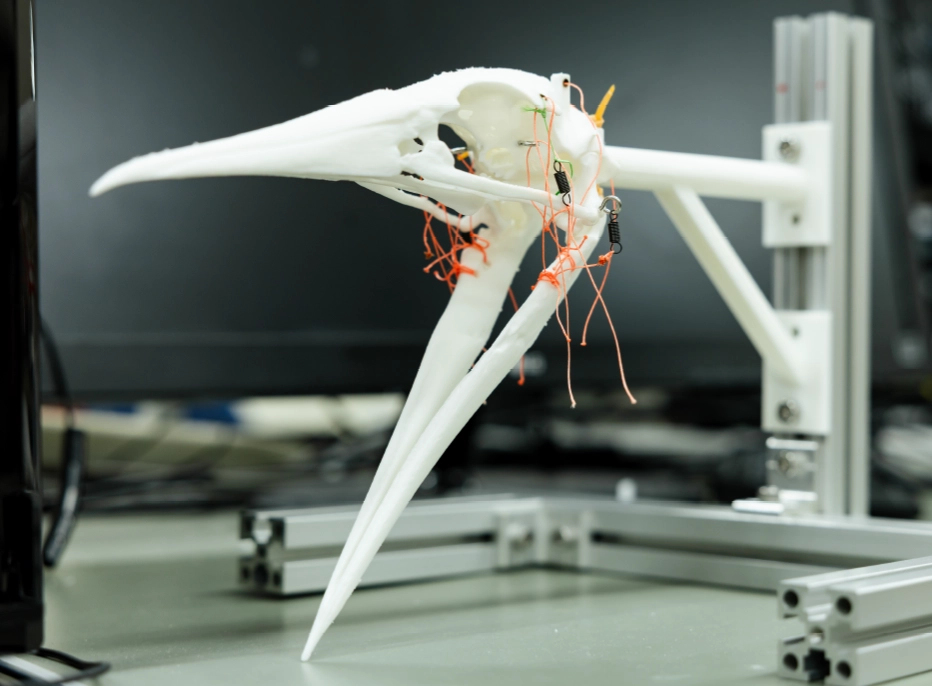
例えば、ウマの脚には、太ももを振るだけで、筋肉が積極的に力を出さなくても、腱(硬い線維状の組織)と骨が連動し、歩くための動きを自然に生み出す驚くべき仕組みがあります。しかも、この仕組みをロボットで再現すると、本物のウマのように自然に歩きます。この研究について岡山理科大学生物地球学部の先生に話したところ、「ワニを解剖するので、見学に来ませんか?」と誘われ、参加することになりました。そこで、ワニの後ろ脚にも、歩く動きを生み出す特殊なメカニズムがあることに気がつきました。ワニは、トカゲなど多くの爬虫類とは異なり、脚を比較的体の下に立てた姿勢で歩くことができます。このような歩き方によって、より効率的に移動できると考えられています。また、ワニは恐竜やトリと共通の祖先を持つ「主竜類」と呼ばれるグループに属しています。一方、トリの後ろ脚にも、ウマと同じように、身体の構造を利用して歩く動きを生み出すメカニズムがあることが知られています。そこで現在は、岡山理科大学と共同でワニ類や鳥類などを実際に解剖して、身体の仕組みを調べるとともに、恐竜の骨格なども研究対象にしています。そして、動物、特に主竜類の身体に隠された興味深い運動メカニズムを、ロボットをつくることで解き明かすことをめざしています。
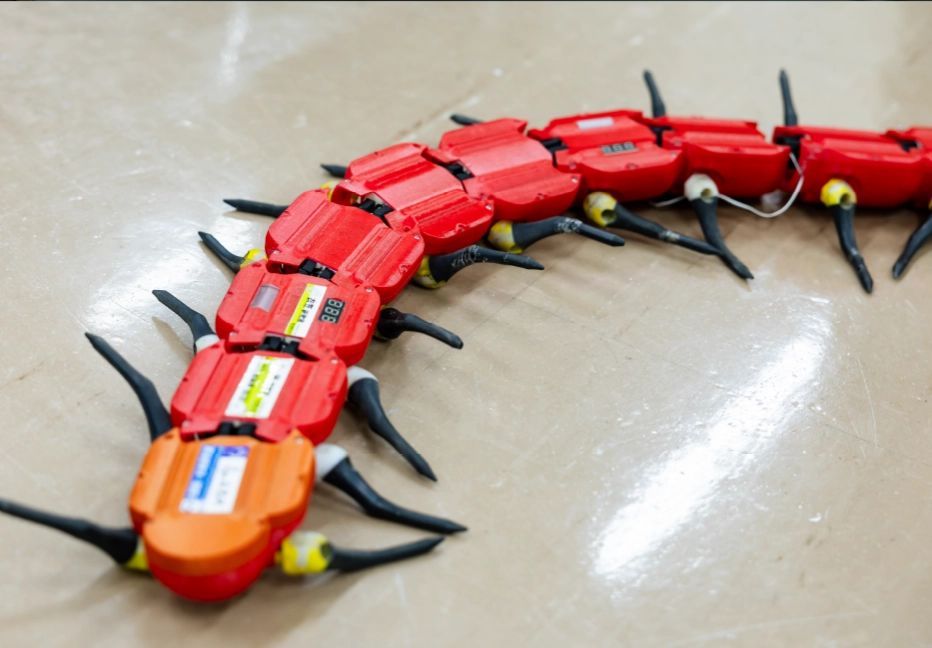
近年、著しい進歩を遂げている脚を使って移動するロボットは、多くのモータを使って関節を制御する必要があります。世界で消費される電力の約半分は、電気モータを使ったシステムによるものだと言われています。そこで、生物の身体に備わった、効率よく滑らかに動く仕組みを応用することで、必要なモータの数を減らしたり、より効率的に動かしたりすることができれば、消費電力を大幅に抑え、長時間動き続けるロボットの実現につながるかもしれません。
ワニや恐竜、鳥類は、共通の祖先を持つ「主竜類」と呼ばれるグループです。しかし、長い進化の過程で、さまざまな身体形状や移動方法を獲得してきました。そこで、ワニや鳥類など現在生きている動物の身体を調べることで、恐竜など絶滅した動物がどのような運動メカニズムを持っていたのか推定しています。さらに、推定された運動メカニズムをロボットとして再現し、実際に動かすことで、その考えが正しいかどうかを確かめます。つまり、ロボットをつくることで、現在の動物だけでなく、絶滅した動物の身体や動きについても理解し、復元しようという研究です。こうした主竜類のさまざまな種の研究を積み重ねることで、歩くための身体の仕組みが進化の過程でいつ生まれ、どのように受け継がれ、変化してきたのかを明らかにすることをめざしています。生物が長い時間をかけて多様な身体や運動能力を獲得してきた過程を理解することは、現在の生物多様性がどのように生まれてきたのかを知り、その大切さを考えることにもつながります。
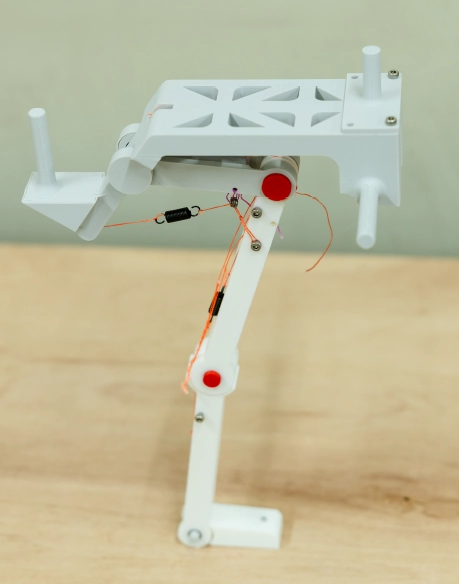
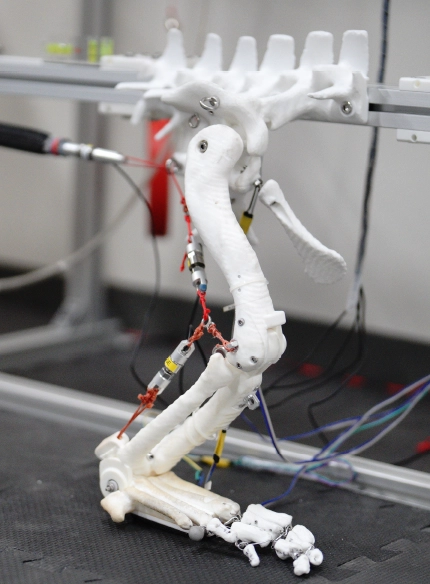
当研究室では、ワニや鳥類の解剖から得られた知見や、恐竜などの骨格3Dデータをもとに、生物の身体構造や運動の仕組みを取り入れたロボットを独自に設計します。そして、3Dプリンタなども活用しながら実際にロボットを製作し、動かすことで、その仕組みが本当に機能するのかを確かめます。その過程で、設計や加工、システム構築、プログラミングなど、ロボットづくりに必要なさまざまな技術を実践的に学ぶことができます。機械系でありながら、生物の解剖を経験したり、恐竜の骨格を研究対象にしたりできるのも大きな特色です。生物に隠されたさまざまなメカニズムをロボットとして形にするには、多くの試行錯誤と工夫が必要です。常識にとらわれず、生物から学びながら、未来のロボティクスを一緒に切り拓きましょう。
※教員の所属および職位は、2026年度現在のものです。